机器人与测试自动化
机器人测试与性能验证方案
TY-818835
把终端操作、信号采集、图像检测及结果记录纳入测试流程,按任务配置机器人、末端工具、工装与外围仪器接口。
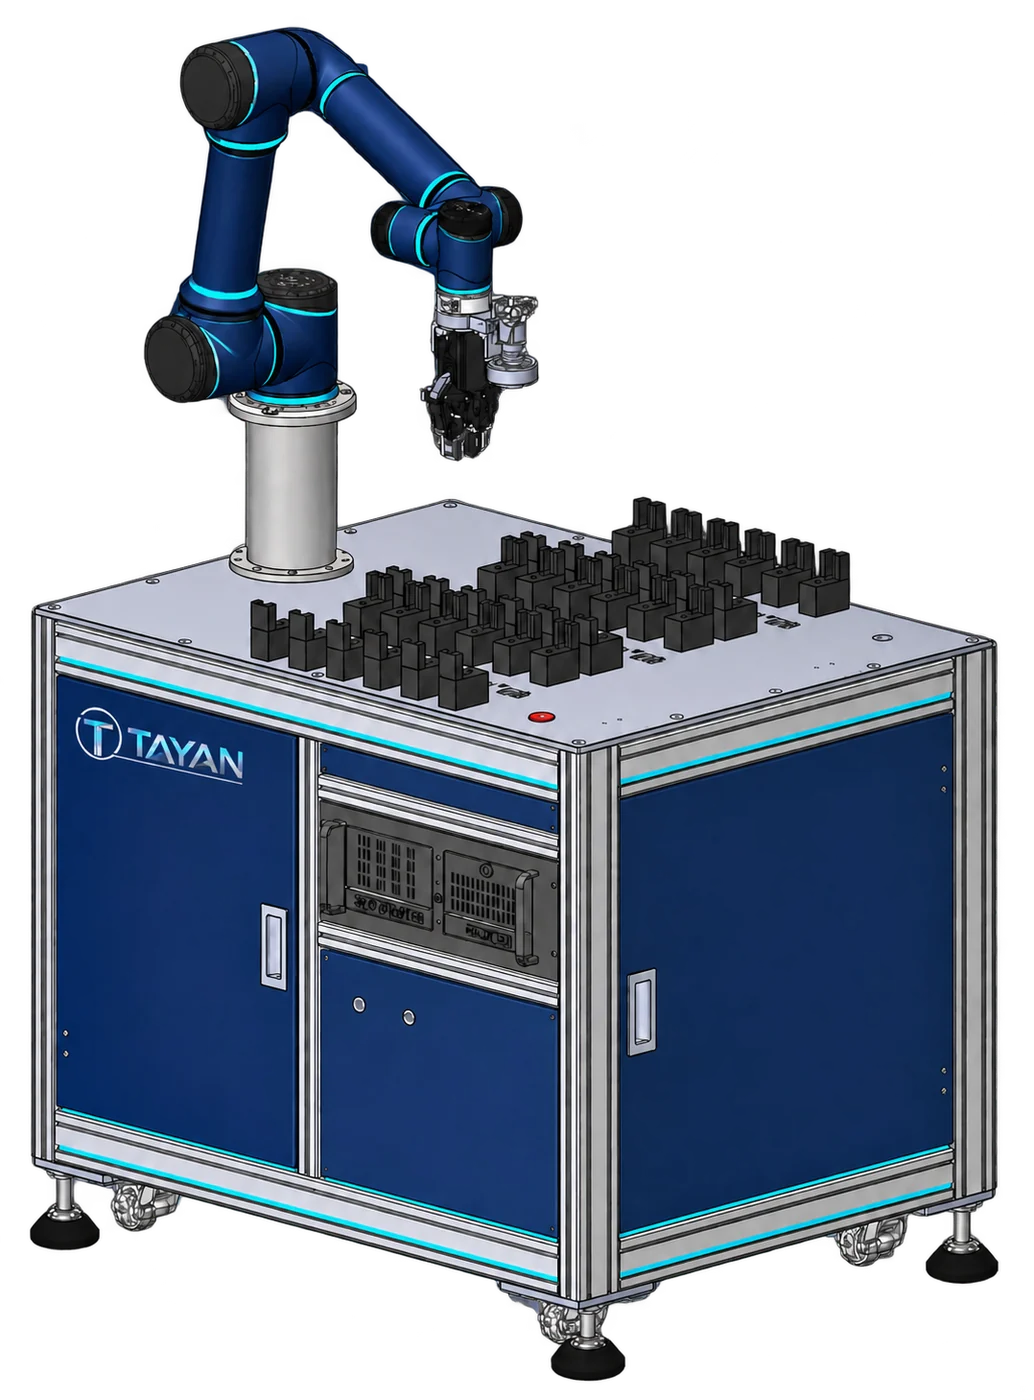
机械臂与自动上下料工装平台外观示意
| 名称 | 用途 | 配置要点 |
|---|---|---|
| 磁力校准系统 TY-935957 | 被校对象与参考条件之间的校准和结果记录流程 | 明确被校对象、参考量、校准位置与姿态,选择参考仪器、定位工装及结果关联方式。 |
| 游泳防水试验机 TY-907786 | 终端在游泳相关水环境与动作条件下的防水验证 | 确认试样状态、水环境和模拟动作,约定密封检查、功能监测、样品防护及试验后检查流程。 |
| 场景拍照机器人 TY-796167 | 终端在设定场景下的拍照操作与图像采集 | 明确拍摄场景、对象、光照、终端姿态和触发流程,配置定位、末端工具、图像命名与结果归档。 |
| P-SENSOR自动化测试机器人 TY-767383 | P-SENSOR功能测试流程的自动操作与结果采集 | 明确传感器类型、测试对象、刺激条件和响应判定,配置终端定位、动作路径及数据采集接口。 |
| 自动ESD测试系统 TY-750900 | ESD测试动作、点位执行和过程记录的自动化 | 依据测试方法确定测试点位、仪器接口与施加方式,配置样品固定、隔离防护、状态监测和异常处置。 |
| 芯片功耗测试单板自动装载设备 TY-863047 | 芯片功耗测试流程中的单板装载与取放 | 确认单板外形、定位基准和接插件,配置取放工装、装载动作、供电测量接口及样品与数据关联。 |
| OTA测试自动上下料机器人 TY-901028 | OTA测试过程中样品的自动取放与上下料衔接 | 确认测试舱、样品夹具、放置姿态和开闭门接口,配置取放路径、测试联动、结果关联及异常接管。 |
当前参数与配置中没有匹配项,请调整关键词。
技术参数与选型配置以双方确认的技术协议为准。
磁力校准、游泳防水场景、场景拍照、P-SENSOR测试、ESD测试、芯片功耗测试单板装载与OTA测试上下料等专项应用。具体测试方法、仪器与执行动作按任务确定。