机器人与测试自动化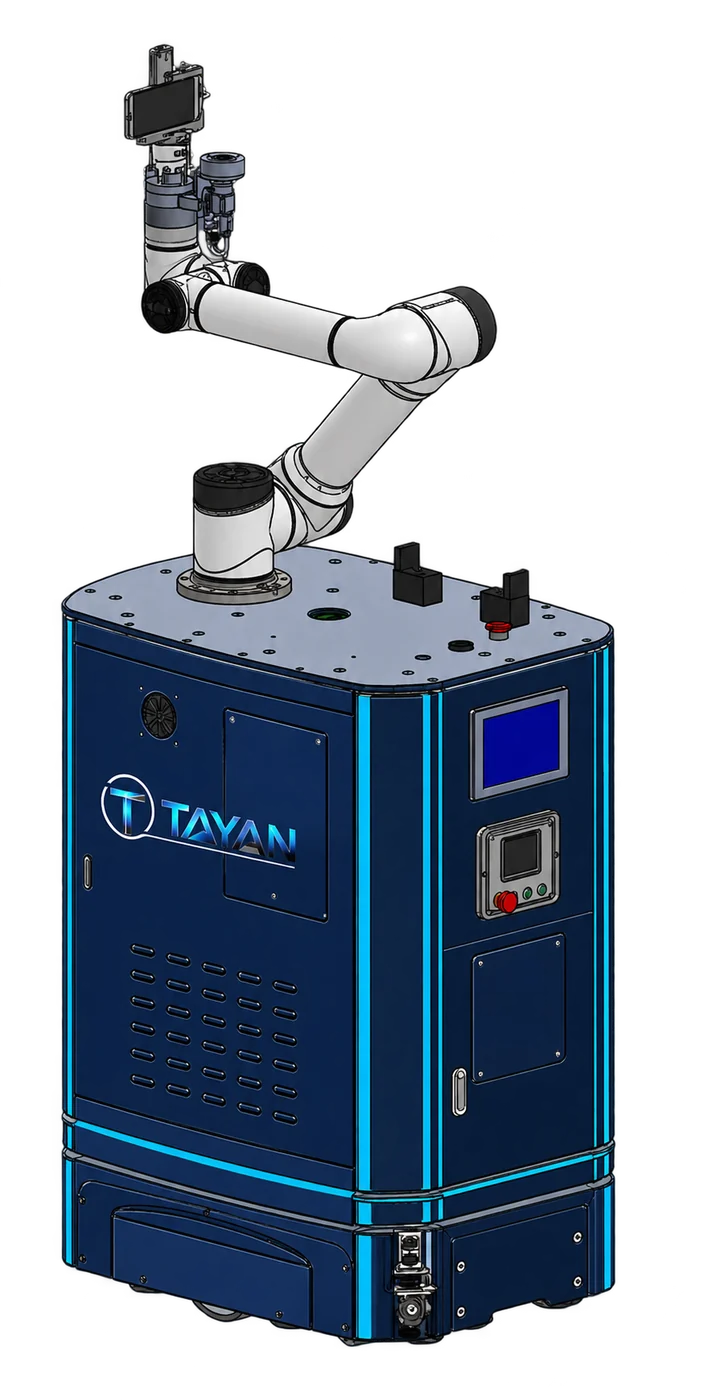
机器人测试与性能验证方案
TY-818835
把终端操作、信号采集、图像检测及结果记录纳入测试流程,按任务配置机器人、末端工具、工装与外围仪器接口。
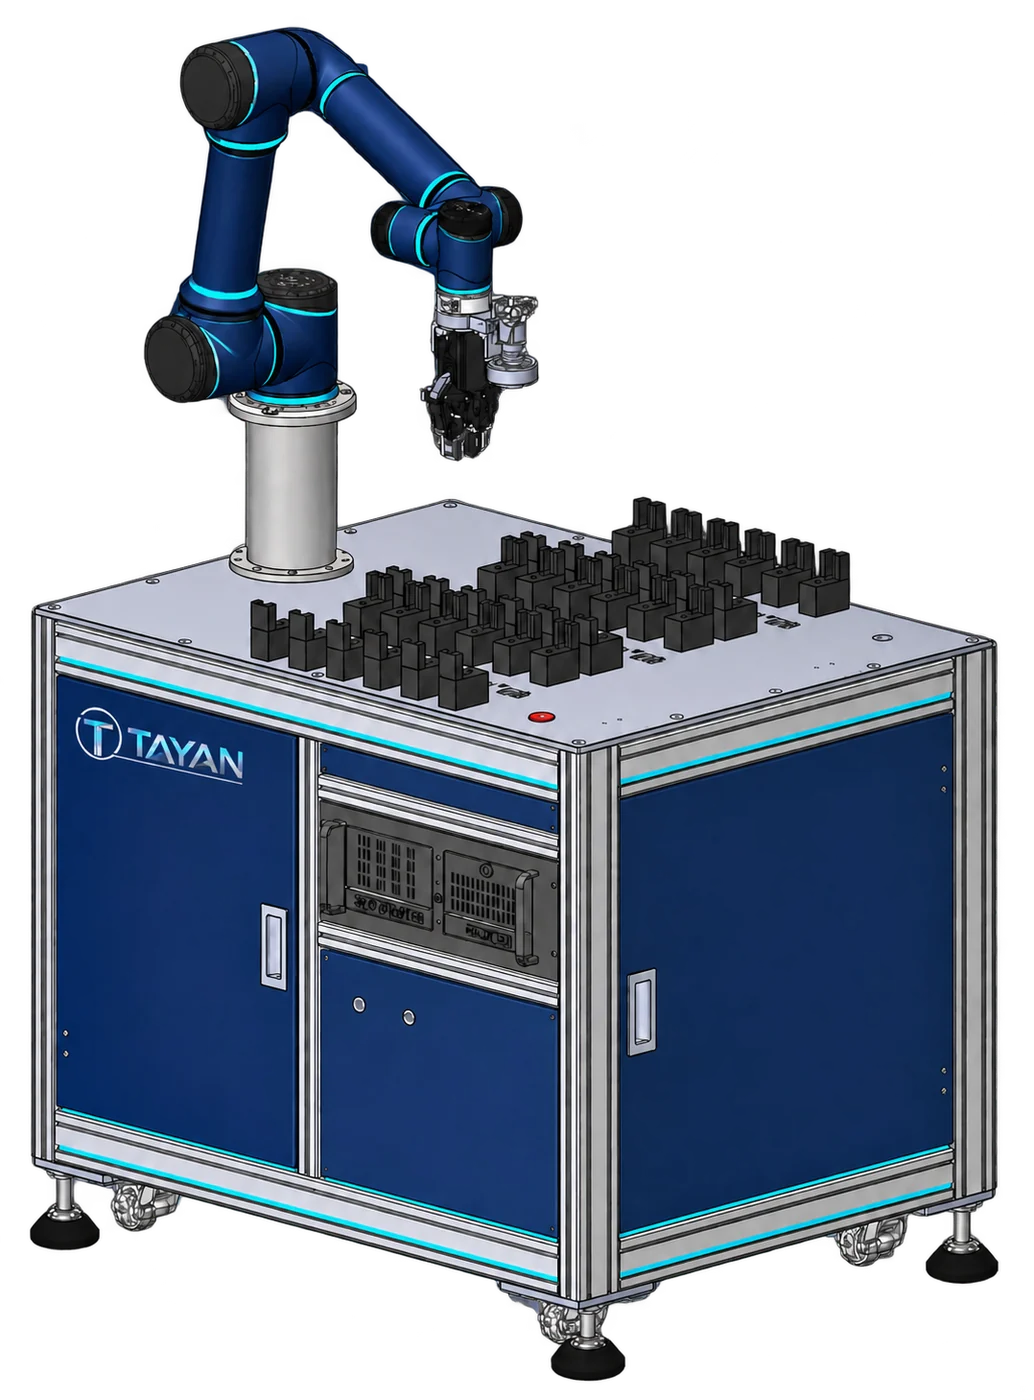
机械臂与工装平台示意
| 名称 | 用途 | 配置要点 |
|---|---|---|
| AGV小车 TY-785741 | 工位间样品、物料的自动转运 | 确认载物形态、现场通道与对接方式,选择导航、调度、充电和站点接口。 |
| 机械臂 TY-716327 | 工装操作、搬运及测试动作执行 | 按工作空间、负载和动作路径选择机械臂,核对安装、控制与末端工具接口。 |
| 机器视觉 TY-748119 | 定位、识别及外观检测的视觉配置 | 明确目标特征、视野和现场光照,选择相机、镜头、照明及数据接口。 |
| 力传感器 TY-945420 | 操作和测试过程的受力感知 | 按受力方向与安装空间选择传感器,核对量程、接口、采集及标定需求。 |
| 机器人快换盘 TY-929142 | 机器人不同末端工具的切换 | 核对机械、电气和气路接口,明确工具负载、锁紧检测及切换流程。 |
| 末端夹爪 TY-906728 | 工件抓取、夹持和定位 | 按工件材质、形状和表面要求选择夹爪,确认夹持力、行程及反馈接口。 |
当前参数与配置中没有匹配项,请调整关键词。
技术参数与选型配置以双方确认的技术协议为准。
按工作空间、搬运与操作任务,组合移动平台、机械臂、视觉、力感知、快换盘和末端夹爪,衔接现场控制及物料接口。