机器人与测试自动化
机器人平台与关键组件配置
TY-958813
按工作空间、搬运与操作任务,组合移动平台、机械臂、视觉、力感知、快换盘和末端夹爪,衔接现场控制及物料接口。
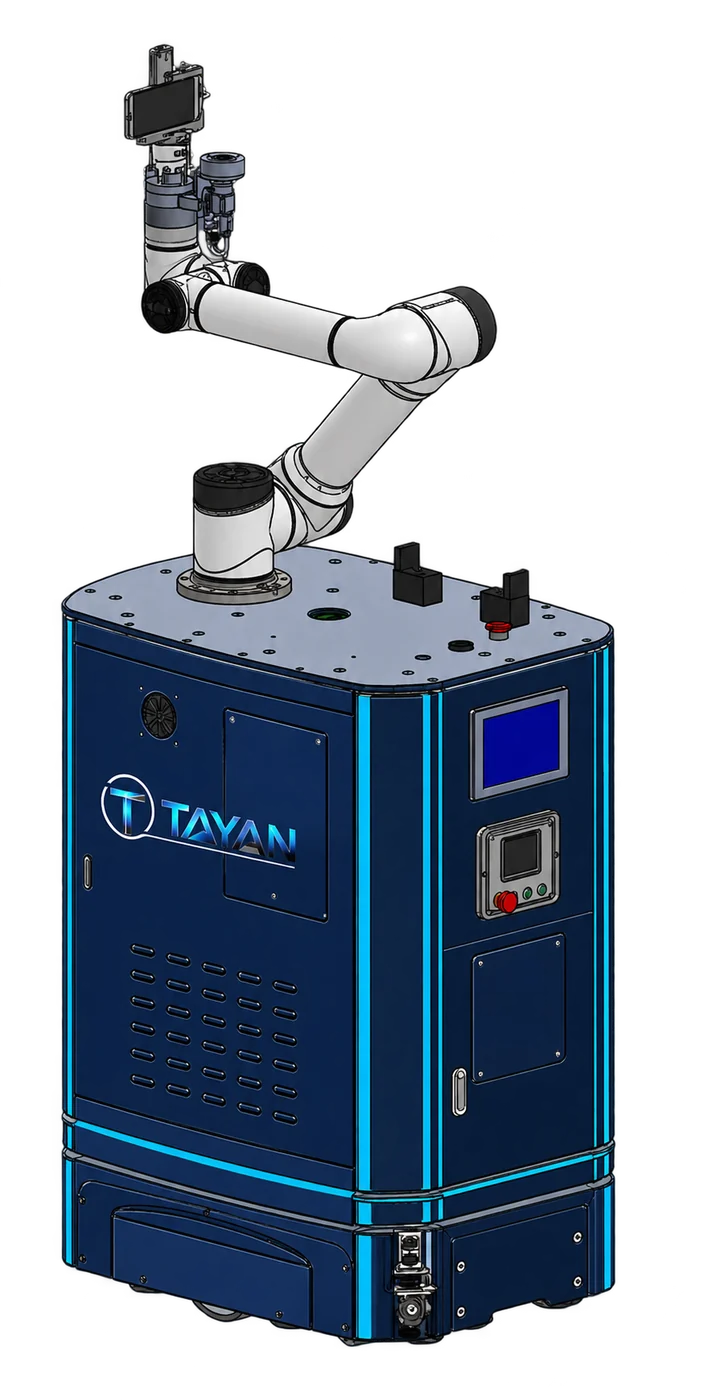
单臂复合测试机器人示意
| 名称 | 用途 | 配置要点 |
|---|---|---|
| 拍照测试机器人 TY-811382 | 终端拍照任务的自动操作与图像采集 | 明确拍摄对象、终端定位、触发接口和动作流程,配置环境、采集与结果归档。 |
| 音频测试机器人 TY-802276 | 终端音频任务的自动操作与采集 | 梳理声学环境、播放录音流程及终端操作,配置音频接口、工装和数据关联。 |
| 性能测试机器人 TY-960362 | 终端性能测试流程的机器人自动执行 | 定义待测功能、操作对象与测试顺序,配置末端工具、设备接口和状态判定。 |
| 自动光学检测机器人 TY-929036 | 产品外观或装配状态的自动光学检查 | 明确缺陷类别、视野与样品定位,配置照明、相机、取像路径和判定流程。 |
| 多功能巡检机器人 TY-985181 | 设备、场地或测试工位的巡检任务 | 梳理路线、观察对象和异常事件,配置导航、感知、信息采集与任务记录。 |
| 单臂复合测试机器人 TY-805723 | 单机械臂参与的复合测试任务 | 明确可达空间、样品定位与操作顺序,选择末端工具、传感与外围设备接口。 |
| 双臂复合测试机器人 TY-727867 | 需要双臂协作的复合操作与测试任务 | 确认双臂协同动作、工装和空间干涉,明确任务同步、传感反馈及异常处理。 |
| 性能综合测试设备 TY-977863 | 终端多个性能项目的综合测试 | 梳理测试项目、设备和终端操作顺序,确认工装、控制接口和结果数据结构。 |
| 自动插拔测试机器人 TY-750449 | 连接器插拔任务的机器人自动执行 | 确认连接器形态、插拔路径和对中方式,配置力反馈、状态检测及异常退出。 |
| 功耗自动化测试设备 TY-909394 | 终端运行状态与功耗数据关联测试 | 定义工作场景与供电方式,配置测量接口、操作触发和功耗日志时间关联。 |
当前参数与配置中没有匹配项,请调整关键词。
技术参数与选型配置以双方确认的技术协议为准。
把终端操作、信号采集、图像检测及结果记录纳入测试流程,按任务配置机器人、末端工具、工装与外围仪器接口。